
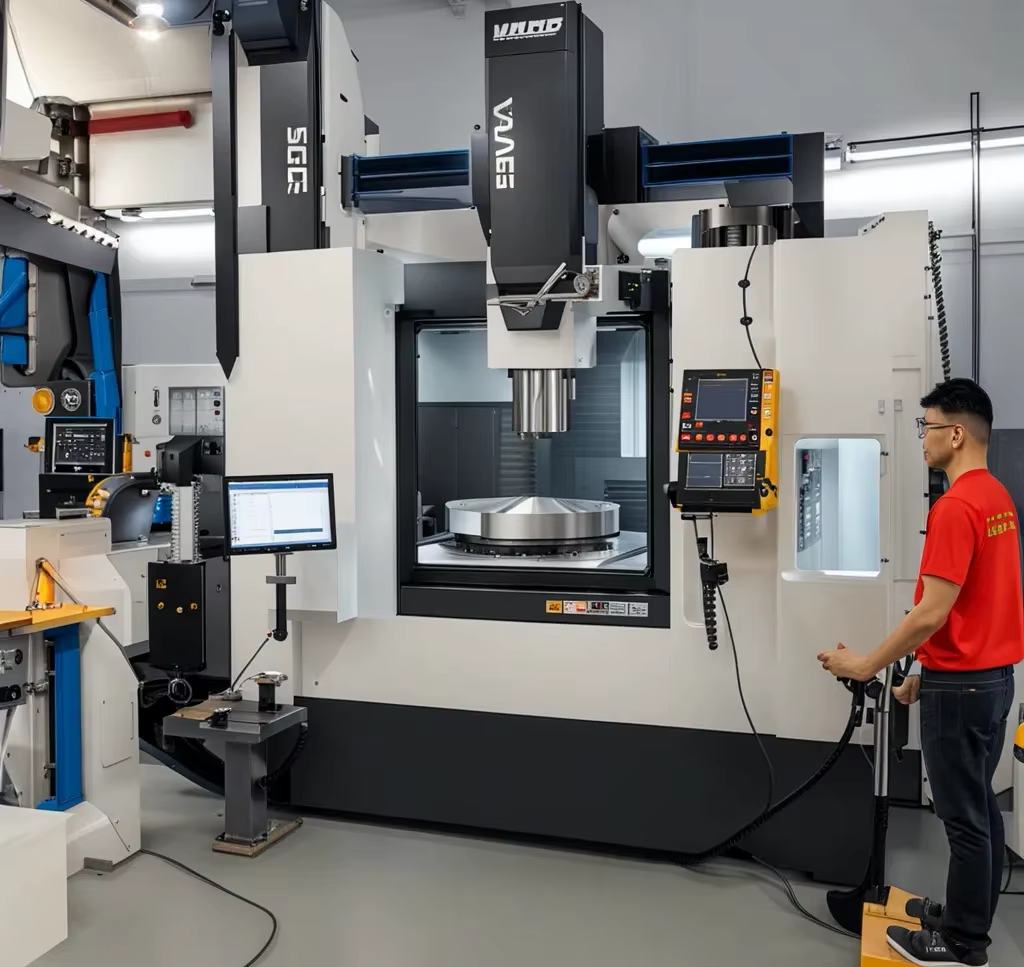
CNC 车间里的人工成本到底指什么
机加工任务中的人工成本不只是小时工资。它还包括操作工站在机床门口等一个循环结束、每四分钟换一次毛坯的上料工、每五十件抽检一件的检验员,以及为让三台机床在 18:00 后继续运转而支付的二班津贴。把这些工时按月累加,工资项下通常比工资单上多出 30% 到 50% 的时间。
AMR 复合机器人针对的正是这部分成本。移动底座搭载六轴机械臂和夹爪,在各机床之间移动,一台设备就能给车床装料、卸料、吹切屑、把零件放到检测工位,再前往下一个单元。同一台机器人在一个班次内可覆盖多台机床,而不是固定在一个单元。
这类工作重复、枯燥,正因如此才难招人、成本高。操作工会离职,中介为周末顶班收取溢价。而装在移动底座上的机器人不会请病假。
- 1门到门时间装料、卸料、清屑、检测在一个循环内完成。
- 2二班一台机器人一个班次可覆盖三到六台机床。
- 3夹具操作台虎钳和卡盘仍由人工操作,机器人只负责搬运零件。
AMR 复合机器人应优先承接哪些 CNC 任务
从车间里最枯燥的活开始。把圆棒料装进车床、取出加工好的轴、码放到料盘里,这些不需要判断。带 V 形块钳口的两指夹爪就能整天干这个。三轴铣床从板材上切同一个支架也是同样逻辑:机器人放毛坯、夹紧台虎钳、启动循环,主轴停下时再回来。
去毛刺是第二个候选。机器人夹持气动主轴,可以沿边缘连续跑几小时倒角而不掉压。它在复杂过渡面上比不过熟练工,但能在人工精修前去掉大部分毛刺。
检测辅助是第三个。机器人可以把零件放到检测夹具上,通过测头或视觉相机读取结果。它不判断零件是否合格,只负责移动零件并记录数值。
自动化何时收不回成本
机器人单元需要可重复的零件上料姿态。如果毛坯乱堆在料箱里、没有方向,机器人花在理料上的时间会比加工还多。先人工分选更便宜。
小批量会让账算不过来。在移动机器人上换一个新零件族需要时间:示教取件点、台虎钳位置、更换夹爪、安全路径。只跑两小时、以后不再来的活,收不回这些装夹时间。
零件公差紧并不妨碍自动化。机器人只搬金属,公差由机床保证。真正妨碍自动化的是循环中需要人持续凭手感处理的零件,比如台虎钳松开时会弹变的薄壁件。这类活要等夹具重新设计后才能自动化。
任务适配一览
用这张表判断哪些活应先交给移动机器人。
| 任务 | 适用 | 不适用 | 原因 |
|---|---|---|---|
| 车床上下料 | 棒料,Ø20–200 mm | 料箱内缠绕无序 | 取件方向必须可重复 |
| 铣床上下料 | 台虎钳夹持板材 | 软爪中放置松散铸件 | 台虎钳提供固定取件点 |
| 去毛刺 | 直边、倒角 | 复杂过渡面、薄壁 | 机器人能保持压力,不能凭手感 |
| 检测 | 通止规测头检查 | 主观目视判断 | 机器人移动零件,不做判断 |
| 批量 | 单次 500+ 件 | 50 件以下 | 装夹时间必须能收回 |
| 零件重量 | 单件 20 kg 以下 | 单件 35 kg 以上 | 夹爪与机械臂负载限制 |
工件夹持、公差与夹爪选择
公差不由机器人决定,由机床决定。五轴加工中心在支撑良好的零件上可保证 ±0.005 mm,机器人只需把毛坯可重复地放进台虎钳。当倒角或导入角引导零件进入钳口时,±0.1 mm 的取件重复精度通常就够。
夹爪按零件选。带淬硬钳口的两指平行夹爪适合方料和圆棒料。三指定心夹爪适合必须保持中心的圆件。真空吸盘适合平板,但在有油或多孔表面会失效。磁性夹爪在钢件上速度快,但对铝件没有吸力。
夹具必须便于机器人操作。带硬限位、钳口位置可重复的台虎钳,优于随夹紧力变化的定制软爪。如果毛坯长度有变化,加一个弹簧压紧限位,机器人就不必去感知落座。
- 1取件重复精度多数台虎钳装夹任务 ±0.1 mm 足够。
- 2零件公差由机床保证,不由机器人保证。
- 3夹爪材料钢件用淬硬钢钳口;软铝件用尼龙垫。
集成实际需要什么
移动机器人需要机床之间的安全路径。这意味着地面标线、激光雷达或防撞安全系统,以及与每台机床门的握手信号。没有自动门选项的老 CNC 机床需要加装门执行器,属于机械改造。
机器人还需要放置成品的地方。每台机床旁配一个料盘或输送线,可以缩短循环路径。如果机器人要跑很远去中央料箱,节拍会变长,价值随之下降。
软件把这一切串起来。机器人控制器必须知道哪台机床空闲、该运行哪个程序、下一个毛坯在哪里。小单元用平板上的简单任务调度就够。更大的单元使用单元控制器,通过以太网或 I/O 与 CNC 通信。
常见问题
一台 AMR 复合机器人能覆盖几台机床?
取决于加工节拍和移动距离。在 10 m 范围内有三台机床的紧凑单元中,如果总节拍与循环时间匹配,一台机器人通常可以覆盖全部三台。
如果移动距离长或节拍短,两台机器人或固定导轨可能更合适。
机器人会改变我们能保证的公差吗?
不会。公差由 CNC 机床保证。机器人只负责放置毛坯和取出成品件。
可能变化的是报废率,如果毛坯没有正确就位。加一个弹簧挡块和就位检测即可解决。
我们应该先买哪种夹爪?
从两指平行夹爪和一套淬硬夹爪开始。它能覆盖大多数圆棒和方料。
当需要在第二道工序中定心夹持圆形零件时,再加一个三指定心夹爪。
机器人能实现无人值守运行吗?
可以,适用于节拍稳定、零件流转清晰的工件。但仍需在毛坯托盘用空或刀具破损时停止单元运行的方式。
大多数车间先从一个班次开始,再扩展到两个班次,然后才实现无人值守。
多大的零件对移动机器人来说太大?
负载是限制因素。大多数移动复合机器人可轻松处理 20 kg 以下的零件。
对于更大的零件,机械臂和夹爪要加大,移动底座需要更多配重。到那时,固定单元通常更便宜。
我们需要重新设计工装夹具吗?
通常需要,但改动很小。一个硬挡块、可重复的夹爪位置和导入倒角通常就够了。
如果零件在夹紧时需要人工手感,那么在机器人接手之前需要重新考虑夹具。









